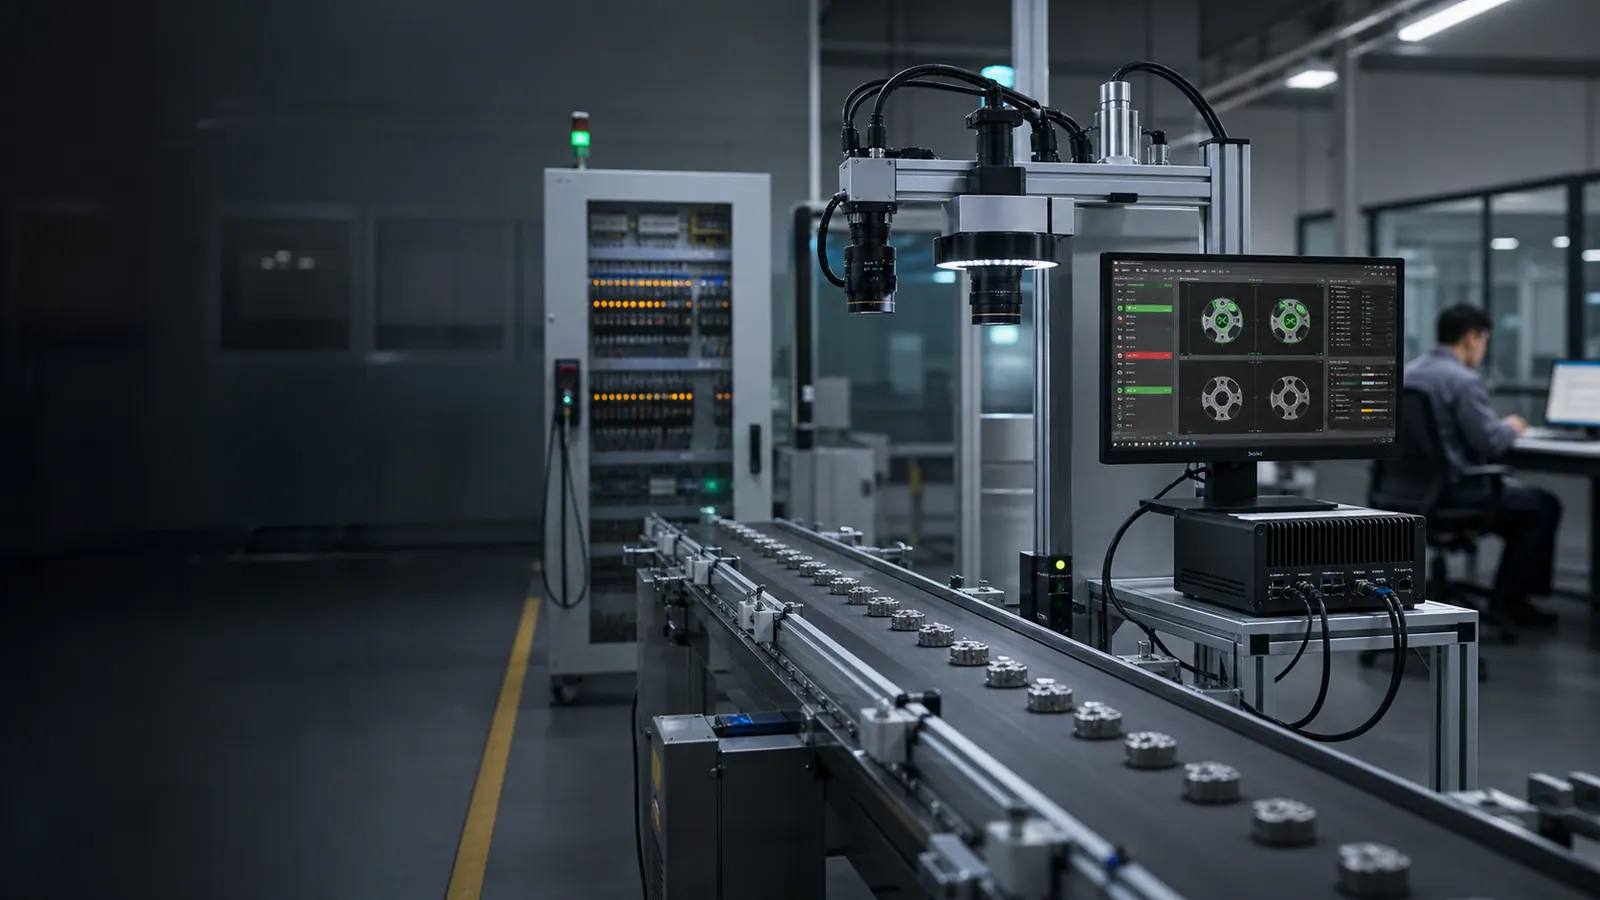
工业AI视觉检测是什么?工业AI视觉检测是利用工业相机、光源、边缘计算终端和AI算法,对产品表面、字符、位置或数量进行自动识别与判定的系统,用于产线质检、字符识别、视觉引导和自动计数等场景。它以图像采集与模型推理为核心,替代或辅助人工目检,实现稳定、可追溯的质量管控。
应用场景
- 外观缺陷检测:汽车零部件、五金件、注塑件、机加工件表面的划伤、脏污、破损、轮廓异常、装配缺失;医药、食品、日化包装的破损、污渍、印刷与封装检查;薄膜、板材、新材料连续表面的划痕、孔洞、异物与色差识别。
- 字符与标签识别:工业OCR识别系统,用于标签、包装和工件上的生产日期、批次号、序列号等字符,结合条码、工单规则进行校验。
- 机器人视觉引导:为机器人提供抓取、上下料、装配定位、分拣所需的位置与姿态信息。
- 自动计数与测量:如屠宰场AI点猪系统,通过摄像头与目标追踪实现生猪通道自动计数。
- 边缘计算部署:工业AI视觉盒子,在相机和产线设备附近本地完成图像采集、模型推理与结果输出。
问题与目标
传统人工目检存在速度慢、易疲劳、标准不一致等痛点。工业AI视觉检测的目标是:
- 将缺陷标准转化为可配置、可复核的视觉判定流程,减少人为波动;
- 保存检测图片、判定结果与运行记录,支持质量追溯;
- 提供报警、剔除、停机、放行、PLC或机器人联动信号,提升产线自动化水平;
- 在复杂场景(反光、曲面、遮挡、堆叠)中通过针对性成像与算法优化保证稳定性。
系统组成
- 图像采集:工业相机、镜头、光源、触发信号与安装结构;光源角度、偏振、曝光等需针对材质与缺陷类型调整。
- 识别处理:目标检测、分割或分类模型,运行于边缘推理设备(如DX5/RDK X5、RDK S100、NVIDIA Jetson);包含检测规则、置信度判定。
- 结果管理:OK/NG结果、异常留图、条件查询、统计与导出,支持人工复核队列。
- 现场对接:数字量、串口、PLC、机器人或业务系统接口(如MES、追溯系统),按项目范围配置。
实施流程
- 明确检测对象、缺陷定义、允许边界、生产节拍与验收口径;
- 验证相机、镜头、光源、视野、安装位置及产品姿态;
- 采集正常、边界与典型缺陷样本,完成标注、训练与规则配置;
- 联调识别、留图、报警及现场控制动作;
- 小批量试运行,依据误检和漏检样本持续优化后组织验收。
对接方式
- 触发方式:传感器或现场控制设备信号触发相机采图;
- 数据输出:识别结果可按项目提供给现场控制设备、上位机、MES、追溯或质量系统;
- 通信协议:需确认PLC型号、I/O定义、网络拓扑、数据格式与断网处理逻辑;
- 视觉引导:通过相机标定与手眼标定,将目标位置、姿态坐标按协议输出给机器人。
适用条件
- 成像稳定性:需通过光源、角度、偏振、镜头、曝光等设计稳定呈现检测对象;
- 样本覆盖:正式验收需覆盖典型缺陷、边界样本与正常波动;
- 环境与空间:满足相机安装、补光与边缘终端部署的空间与防护要求;
- 网络与算力:本地运行核心推理可降低网络依赖,算力需按分辨率、帧率、模型复杂度等实测确定;
- 接口与规则:需双方明确触发方式、字段定义、数据格式、异常责任与验收口径。
常见问题
反光表面如何提高缺陷成像稳定性? 一般从光源角度、偏振、曝光、遮光和工件姿态入手,先让缺陷稳定呈现,再选规则或AI算法。
缺陷样本不多能否启动项目? 可先进行成像验证、规则方案或少样本可行性测试,并现场持续采集;正式验收仍需覆盖典型缺陷和边界样本。
视觉坐标如何转换成机器人坐标? 通过相机标定和手眼标定建立坐标关系,再按机器人协议输出位置和姿态,并做重复性测试。
边缘盒子可接多少路相机? 没有统一固定值,需按分辨率、帧率、模型复杂度、并发方式和允许延迟实测选型。
断网后边缘视觉还能运行吗? 核心推理可按项目设计为本地运行;远程管理、数据同步与告警补传需另行约定断网策略。
咨询行动
如果你有产品样件、缺陷标准、节拍或设备接口资料,可提交需求进行可行性评估。我们会先确认检测对象、成像条件、推理终端、现场动作与验收口径,再给出可落地的配置建议。
常见问题
工业AI视觉与普通监控摄像头有什么区别?
普通监控侧重人眼观看和录像,工业AI视觉强调稳定成像、触发同步、算法判定、结果留存和控制输出,设备选型需结合精度与节拍。
工业AI视觉怎样向PLC输出结果?
可通过数字量、工业以太网、串口或项目约定的协议输出OK、NG、类别和状态信息,具体时序、安全联锁与失败处理需现场联调。